Thesis
Wie Drohnen ihre Orientierung bestimmen: Entwicklung und Vergleich moderner Komplementärfilter
Zusammenfassung
Im Rahmen der Bachelorarbeit „Lineare und nichtlineare Komplementärfilter zur Orientierungsschätzung eines UAV-Gimbal-Systems“ wurden drei mathematische Verfahren zur Berechnung der Orientierung eines Körpers durch die Fusion unterschiedlicher Sensordaten untersucht und für den Einsatz zur Orientierungsschätzung eines Drohnen-Gimbals miteinander verglichen. Der Filter mit der höchsten Genauigkeit und dem geringsten Driftverhalten wurde für die Anwendung weiterentwickelt und anschließend mit den bestehenden Lösungen verglichen. Dabei konnte gegenüber den ursprünglichen Verfahren eine stabilere und genauere Orientierungsschätzung erzielt werden.
Einführung
Drohnen sind heutzutage allgegenwärtig – ihre Einsatzgebiete reichen von Paketlieferungen und der Inspektion technischer Anlagen bis hin zu militärischen Aufklärungs- und Wirkeinsätzen. Dabei kommen in fast allen Fällen Drohnen mit Kamerasystemen zur Anwendung, für die eine präzise Zielerfassung oder Bildstabilisierung notwendig ist, um Vibrationen der Motoren, Flugbewegungen und Windstöße zu kompensieren.
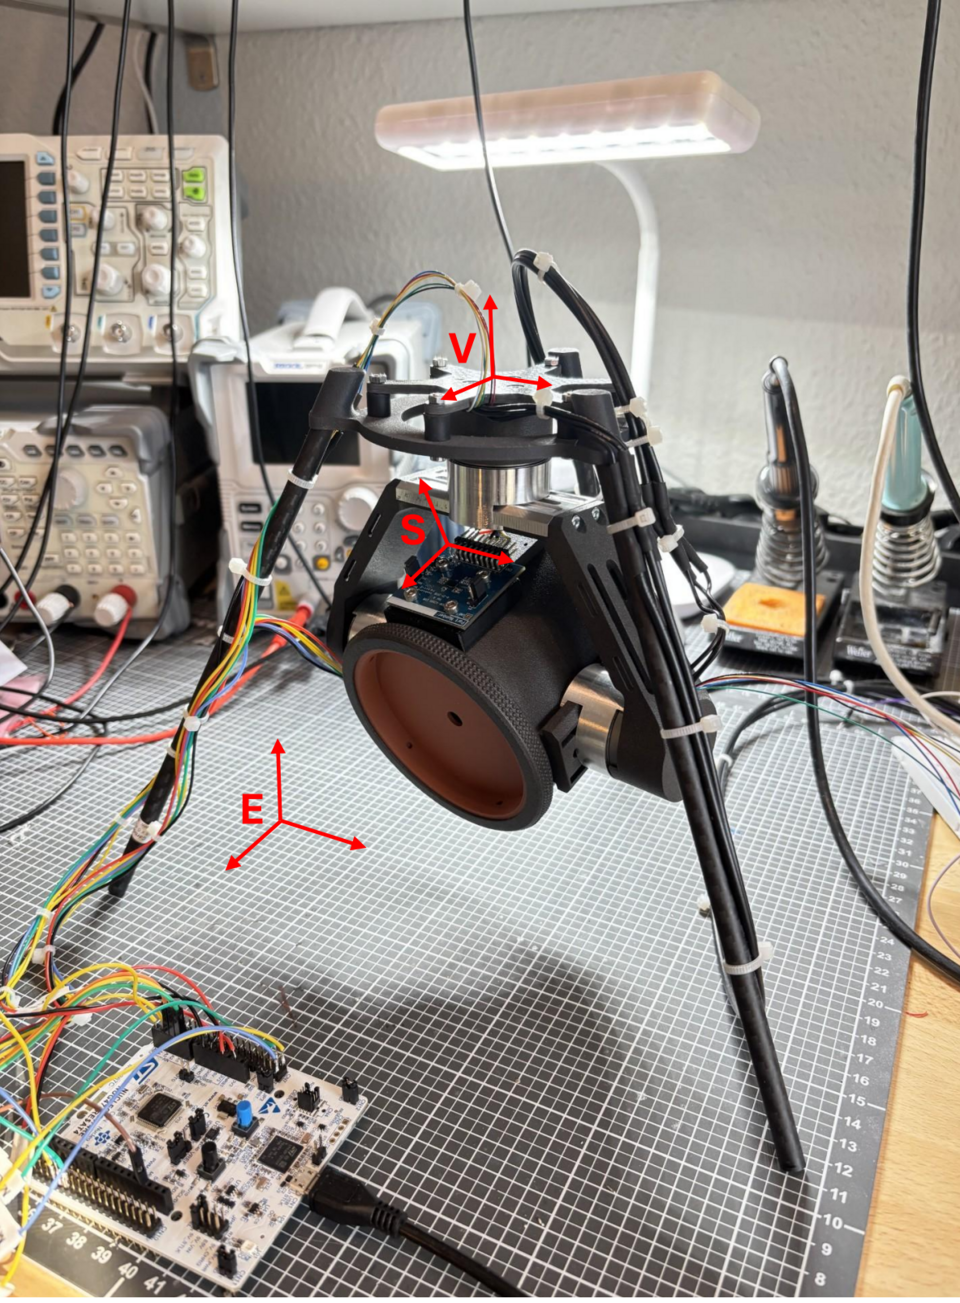
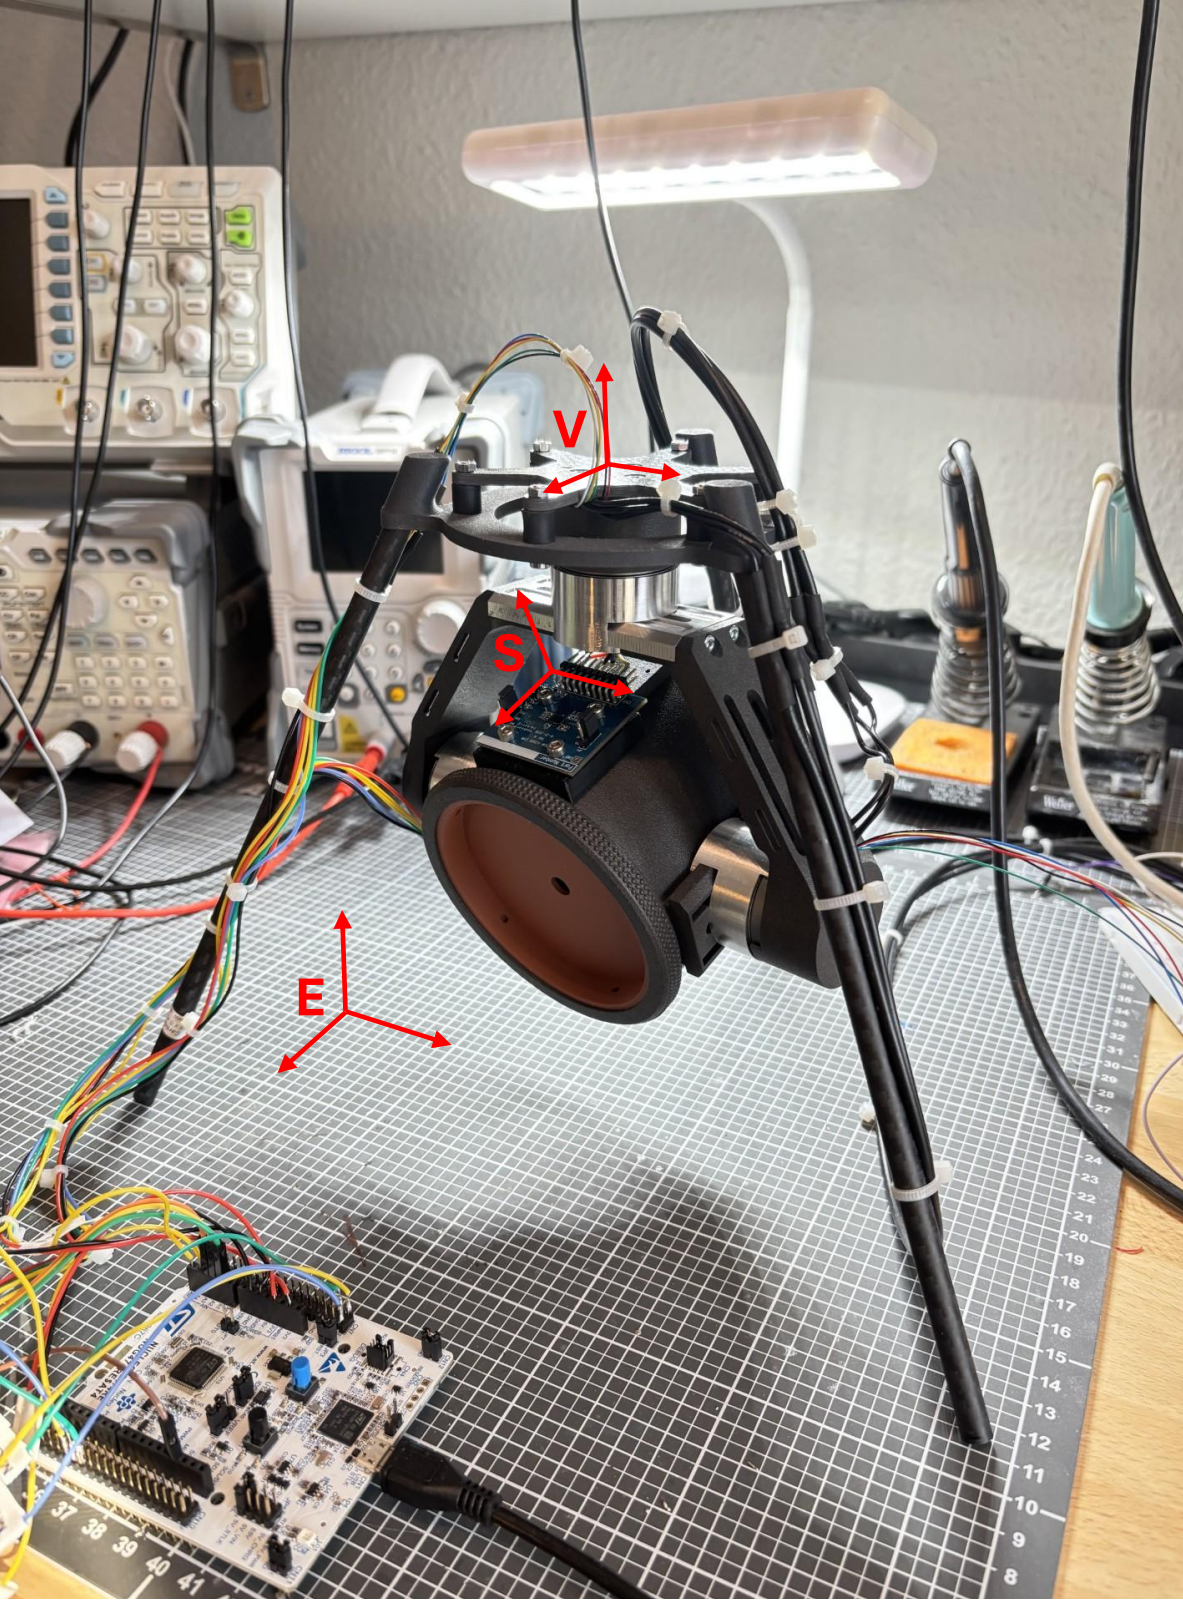
Um eine solche Stabilisierung in der Praxis umzusetzen, werden die Kamerasysteme nicht direkt an das Gehäuse der Drohne montiert, sondern auf einem Gimbal befestigt, der wiederum mit der Drohne verbunden ist. Ein Gimbal ist eine mehrachsige bewegliche Plattform zur Stabilisierung von Kameras oder anderen Nutzlasten. Durch gezielte Rotationsbewegungen, ausgeführt von an den Achsen der Plattform angebrachten Motoren, kann ein Gimbal Bewegungen der Drohne ausgleichen und somit ein stabiles Kamerabild weitestgehend unabhängig von der Bewegung der Drohne selbst liefern. Der für die experimentellen Untersuchungen dieser Arbeit verwendete Gimbal ist in Abbildung 1 dargestellt.
Um den Gimbal geeignet stabilisieren zu können, ist eine Information über die aktuelle Orientierung der Plattform notwendig. Zur Orientierungsschätzung kommen sogenannte AHRS-Algorithmen (Attitude and Heading Reference System) zum Einsatz, welche die Daten mehrerer unterschiedlicher, auf dem Gimbal angebrachter Sensoren auswerten und fusionieren, um eine möglichst genaue und stabile Schätzung der Orientierung zu berechnen. Neben dem weit verbreiteten Kalman-Filter kommen auch weniger rechenintensive AHRS-Algorithmen wie die Komplementärfilter zur Anwendung, von denen drei Verfahren aufgrund ihrer vergleichsweise geringen Laufzeit für eingebettete Systeme besonders attraktiv sind und als Hauptbestandteil dieser Arbeit untersucht werden.
Eine wesentliche Herausforderung stellt allerdings der Verzicht auf Magnetometer-Sensorik dar. Magnetometer messen das Erdmagnetfeld und leisten einen wesentlichen Beitrag zur Kompensierung des Driftverhaltens der AHRS-Algorithmen.
Aufgrund der von den Elektromotoren des Gimbals verursachten Magnetfelder kann ein Magnetometer in der Nähe der Plattform keine zuverlässigen Messwerte liefern und wird daher nicht verwendet. Als Sensordatenquelle steht dementsprechend nur die auf dem Gimbal befestigte inertiale Messeinheit zur Verfügung, die Beschleunigungssensoren und Gyroskope für alle drei Achsen enthält.
Untersuchung
In dieser Arbeit wurden drei verschiedene Komplementärfilter auf einem eingebetteten System implementiert und hinsichtlich der Genauigkeit ihrer Orientierungsschätzung in dynamischen und statischen Umgebungen, der Langzeitstabilität und der Echtzeitfähigkeit ihrer Implementierung untersucht.
Komplementärfilter kombinieren Messdaten von Beschleunigungssensoren und Gyroskopen, um die Orientierung eines Körpers möglichst genau zu bestimmen. Ihr Ziel ist es, die Schwächen der jeweiligen Sensoren durch die Fusion der Sensordaten auszugleichen. Abbildung 2 zeigt die Fusion von Beschleunigungs- und Gyroskopdaten eines Komplementärfilters zur Orientierungsschätzung. Für diese Untersuchung wurden der lineare Komplementärfilter sowie die beiden nichtlinearen Mahony- und Madgwick-Filter untersucht. Alle drei Algorithmen wurden in der Programmiersprache C implementiert und auf einem Mikrocontroller hinsichtlich der bereits genannten Kriterien untersucht und verglichen.
Als Sensordaten wurden neben den Messwerten einer realen inertialen Messeinheit vor allem künstlich generierte Sensordaten für Beschleunigungen und Winkelgeschwindigkeiten verwendet. Dafür wurde die inertiale Messeinheit in MATLAB simuliert und auf Basis einer vorgegebenen Referenztrajektorie die notwendigen Sensordaten erzeugt. Diese wurden anschließend in den Flash-Speicher des Mikrocontrollers geladen und als reale Sensordaten interpretiert. Auf diese Weise wird sichergestellt, dass die zu untersuchenden Fehler in der Orientierungsschätzung der Filter nicht auf Abweichungen der Referenztrajektorie, sondern auf das jeweilige Filterverhalten zurückgeführt werden können. Abbildung 3 zeigt den Vorgang zur Generierung künstlicher IMU-Sensordaten, wie sie im Rahmen dieser Arbeit erzeugt wurden.
Sowohl in Bewegung als auch in Ruhelage erzielten Mahony- und Madgwick-Filter deutlich genauere Ergebnisse in der Orientierungsschätzung als der lineare Komplementärfilter. Durch das Fehlen eines Magnetometers kann der Drift um die Yaw-Achse allerdings bei keinem der Algorithmen ausreichend kompensiert werden, weshalb die Fehler des Winkels ψ deutlich höher sind (vgl. Tabelle 1). Um eine für die Anwendung notwendige genauere Orientierungsschätzung zu erreichen, wurde der Madgwick-Filter erweitert.
Weiterentwicklung
Der Madgwick-Filter erzielt die höchste Genauigkeit in der Orientierungsschätzung bei Bewegung und wurde um eine langzeitstabile Encoderreferenz ergänzt, welche den Drift um die Yaw-Achse korrigiert. Die Motoren des Gimbals besitzen jeweils einen Encoder, welcher den Winkel der Motorstellung angibt. Durch diesen Winkel in Kombination mit einer weiteren in dem Gehäuse der Drohne montierten inertialen Messeinheit lässt sich die Orientierungsschätzung des Filters korrigieren. Darüber hinaus wurde der Madgwick-Filter um eine Gyroskop-Driftkompensation erweitert. Die experimentellen Ergebnisse in Bewegung mit künstlichen Sensordaten sind in Tabelle 1 dargestellt.
Tabelle 1: Mittelwerte des RMSE zwischen Referenztrajektorie und geschätzter Orientierung für die Eulerwinkel ϕ, θ und ψ unter dem Einfluss von Bewegung.
| Filter | RMSE[ϕ] | RMSE[θ] | RMSE[ψ] |
|---|---|---|---|
| Linearer KF | 0.2227° | 0.2277° | 0.2865° |
| Mahony | 0.1139° | 0.1190° | 0.2861° |
| Madgwick | 0.1011° | 0.1119° | 0.2863° |
| ext. Madgwick | 0.1183° | 0.1073° | 0.0189° |
Der RMSE (Root Mean Square Error) ist ein Fehlermaß, das die durchschnittliche Größe der Fehlerwerte beschreibt. Je geringer der RMSE, umso kleiner ist also auch der Fehler in der Orientierungsschätzung. In der Tabelle erkennt man, dass der Mittelwert des RMSE für jeweils 6 Messreihen beim Madgwick-Filter für eine Rotation um die Roll-Achse (ϕ) am geringsten ist. Für die Achsen Pitch (θ) und Yaw (ψ) liefert der erweiterte Madgwick-Filter den geringsten Fehler und damit die genaueste Orientierungsschätzung.
Fazit
Durch die Untersuchungen dieser Arbeit hat sich herausgestellt, dass der Madgwick-Filter die höchste Genauigkeit in der Orientierungsschätzung bei Bewegung der inertialen Messeinheit erreicht, während der Mahony-Filter die höchste Stabilität in Ruhelage liefert. Durch die Erweiterung des Madgwick-Filters wurde die statische Stabilität deutlich verbessert und der Drift um die Yaw-Achse nahezu vollständig kompensiert. Somit erreicht der erweiterte Madgwick-Filter eine insgesamt genauere Orientierungsschätzung und erweist sich von allen untersuchten Filtern als am besten für die Anwendung in einem Gimbal-System geeignet.